Solução para sua linha
Robô Cartesiano Automático
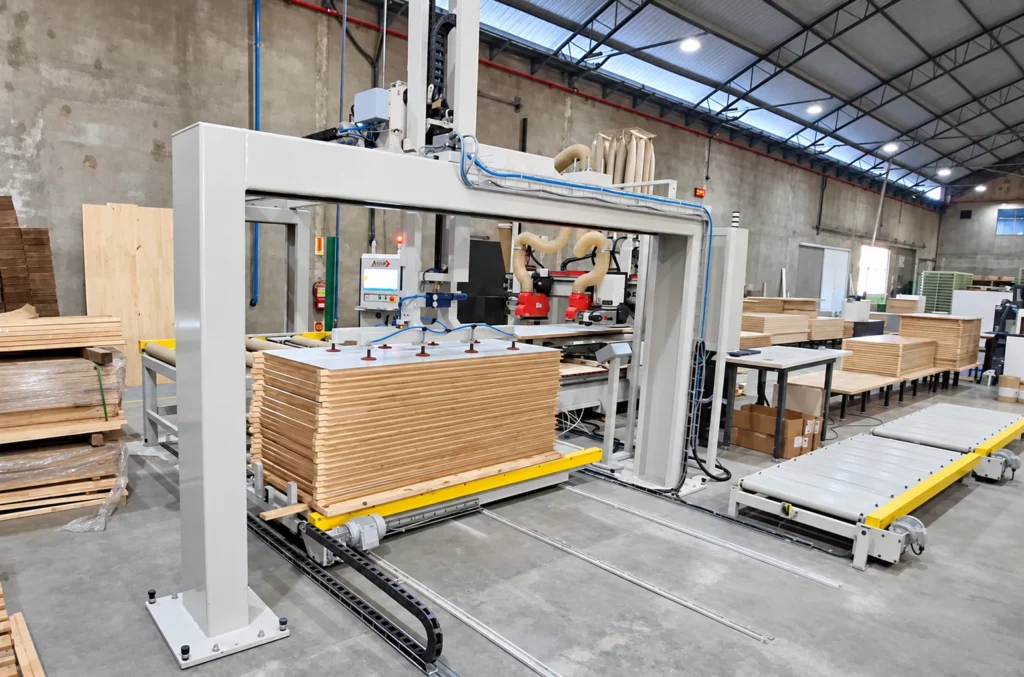
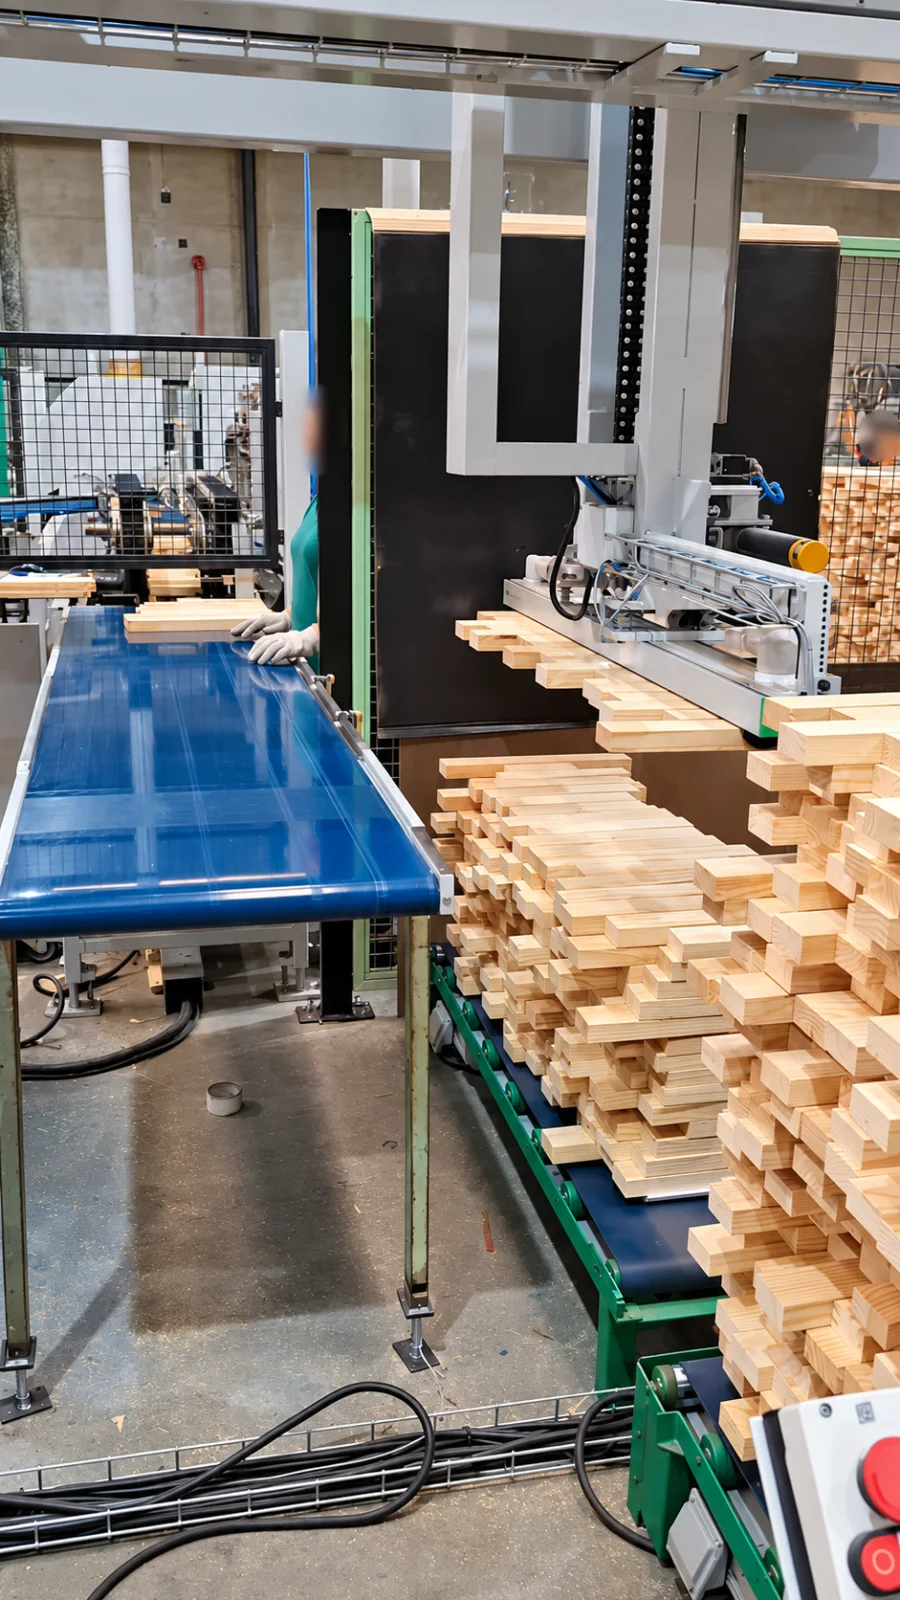
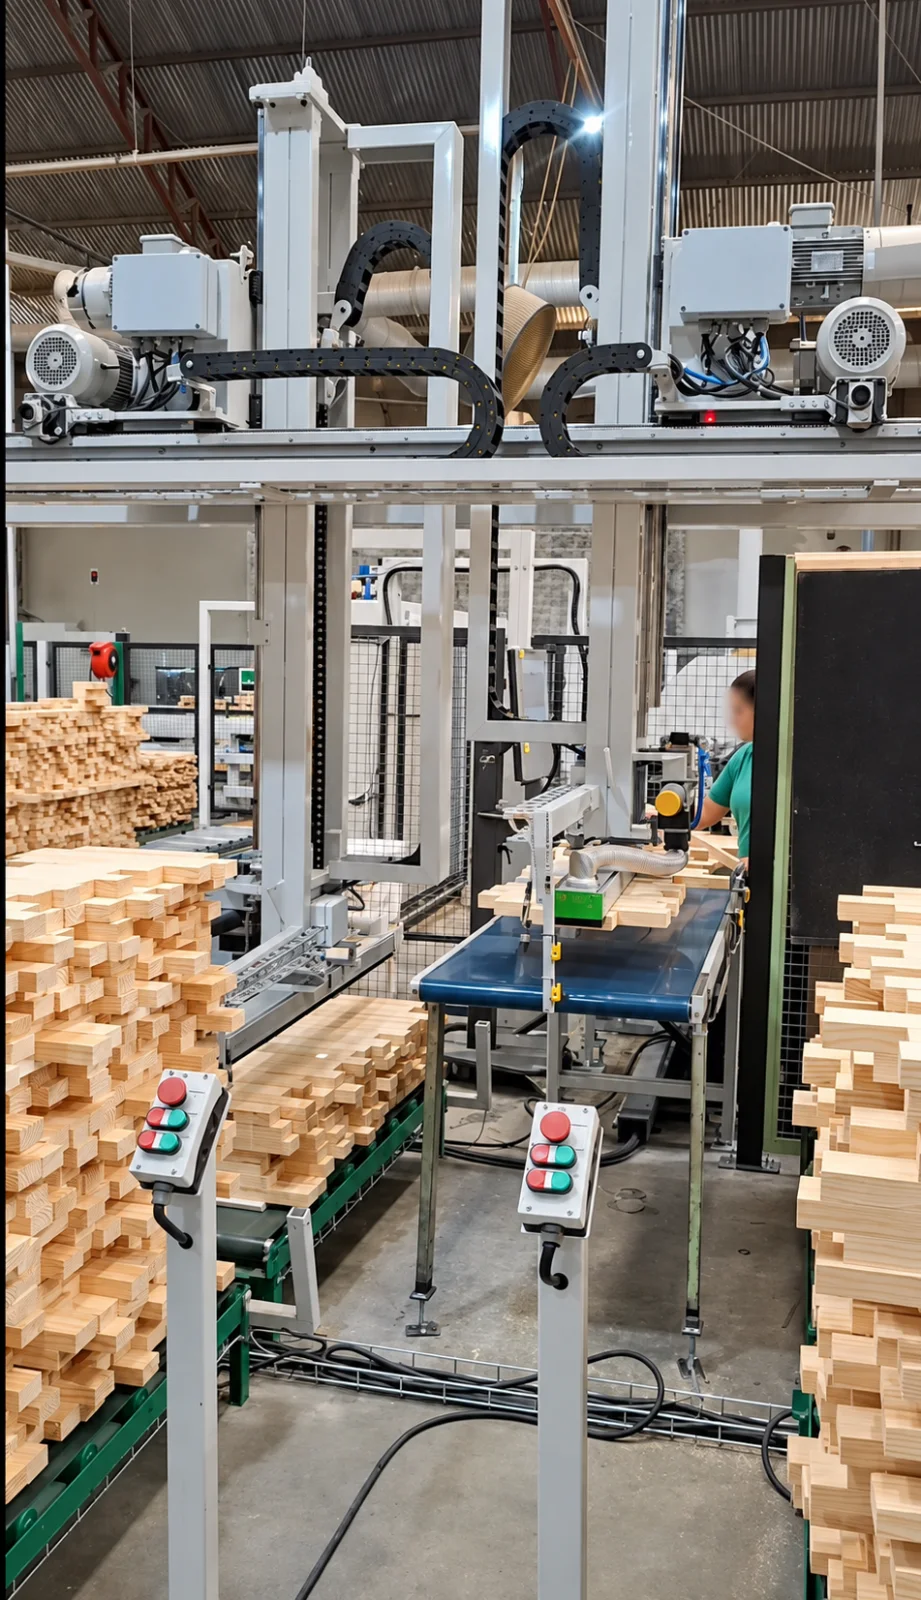
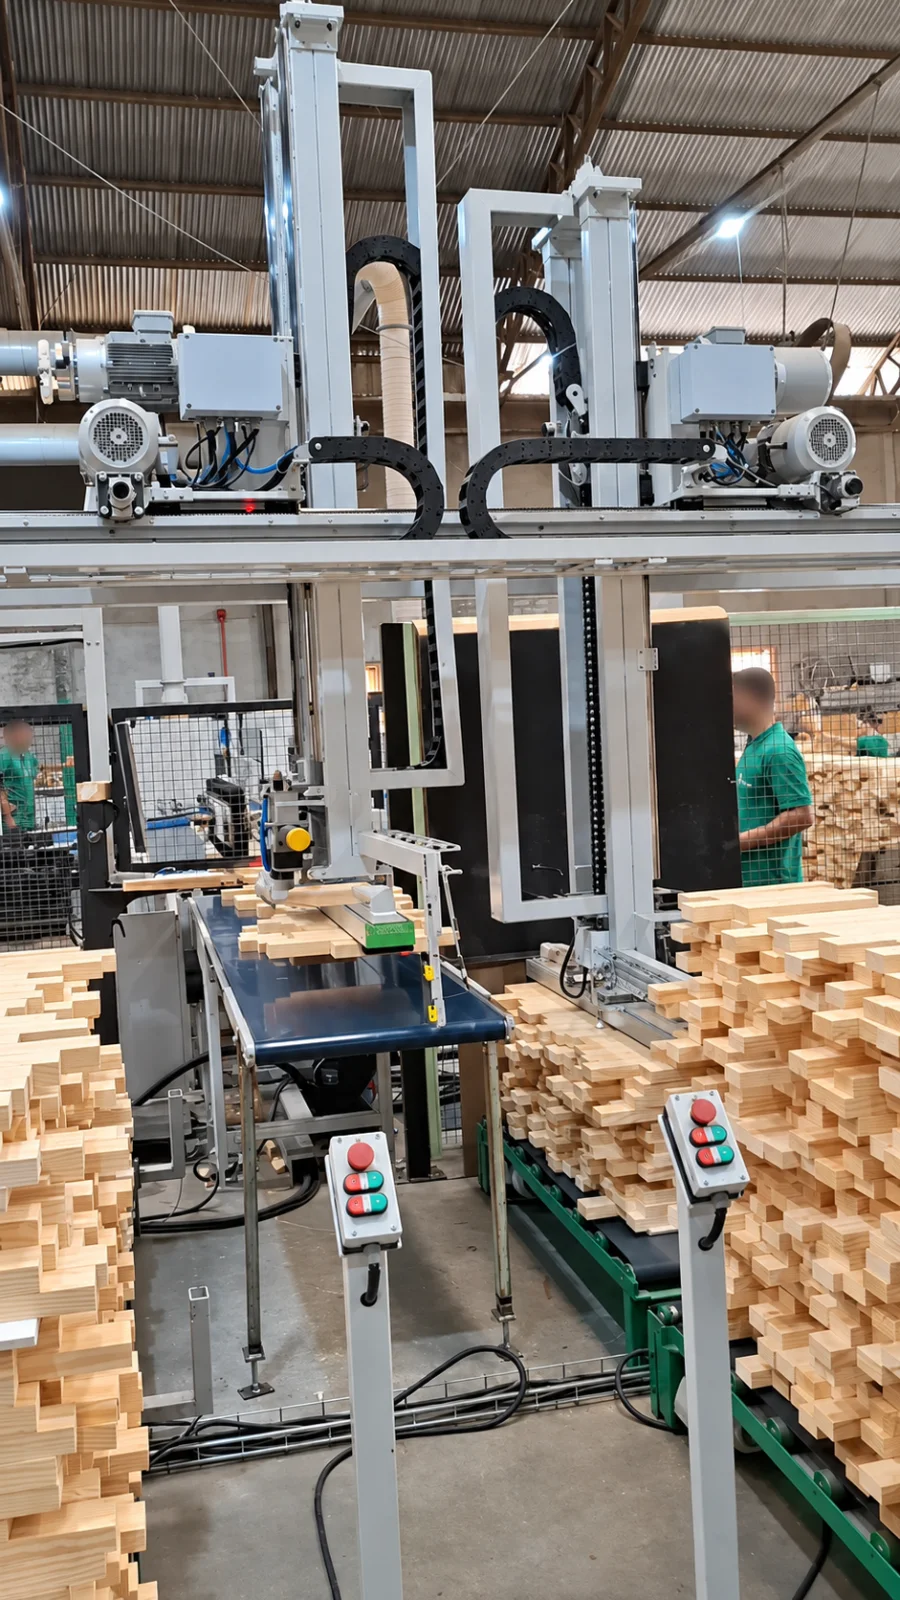
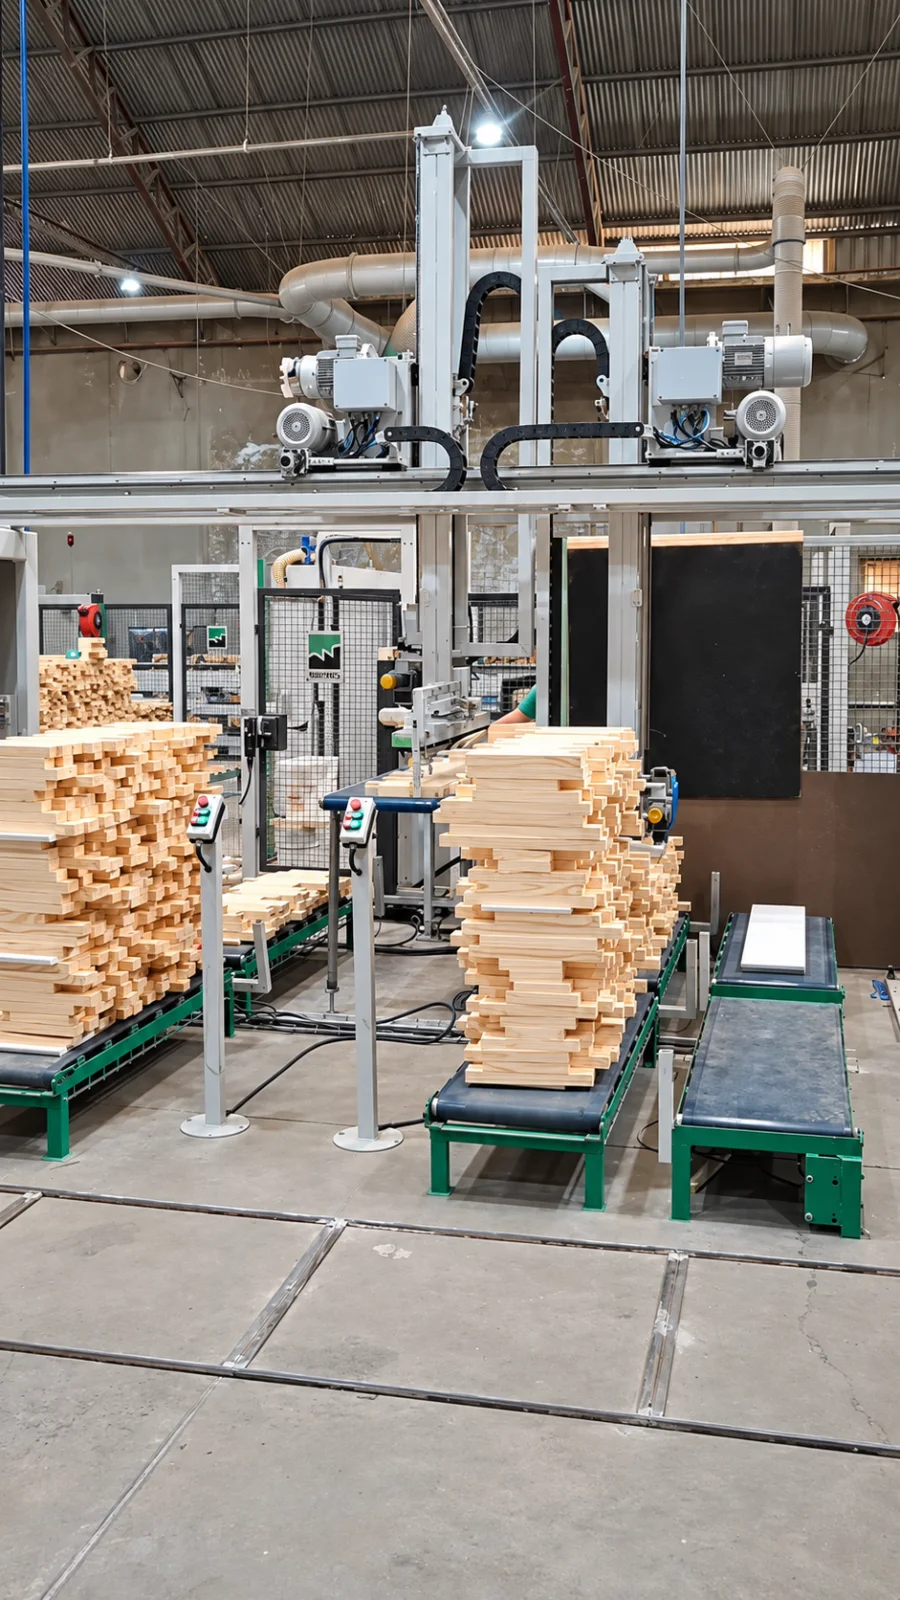
Robô para carga, descarga e alimentação coordenada de máquinas e linhas industriais, com sensores e dispositivos de pega configuráveis por ventosas, vácuo por área ou garras.
Veja de perto
Fotos e vídeos
Explore os detalhes do equipamento.
 Foto
 Foto
 Foto
 Foto
 Foto
 Foto
 Foto
 Foto
 Foto
 Foto
 Foto
Abra uma mídia para ampliar. Use as setas ou deslize para navegar.
Descrição operacional
Robô Cartesiano para Carga, Descarga e Alimentação de Máquinas
Carga, descarga e alimentação coordenada para acompanhar o ritmo da sua produção.
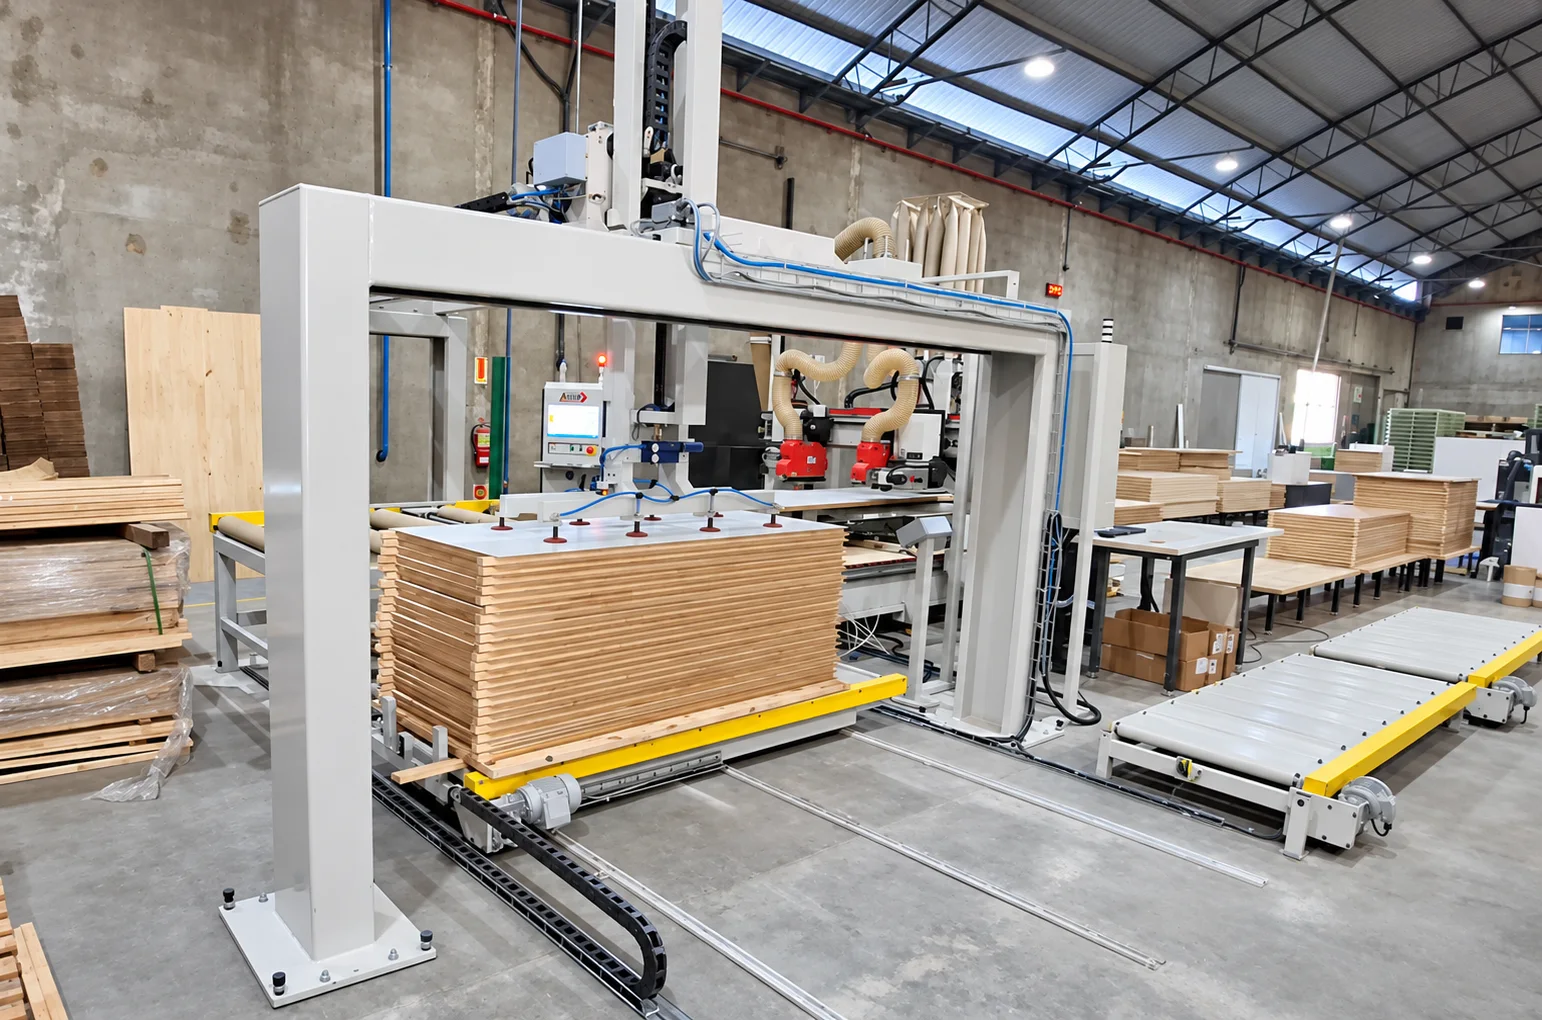
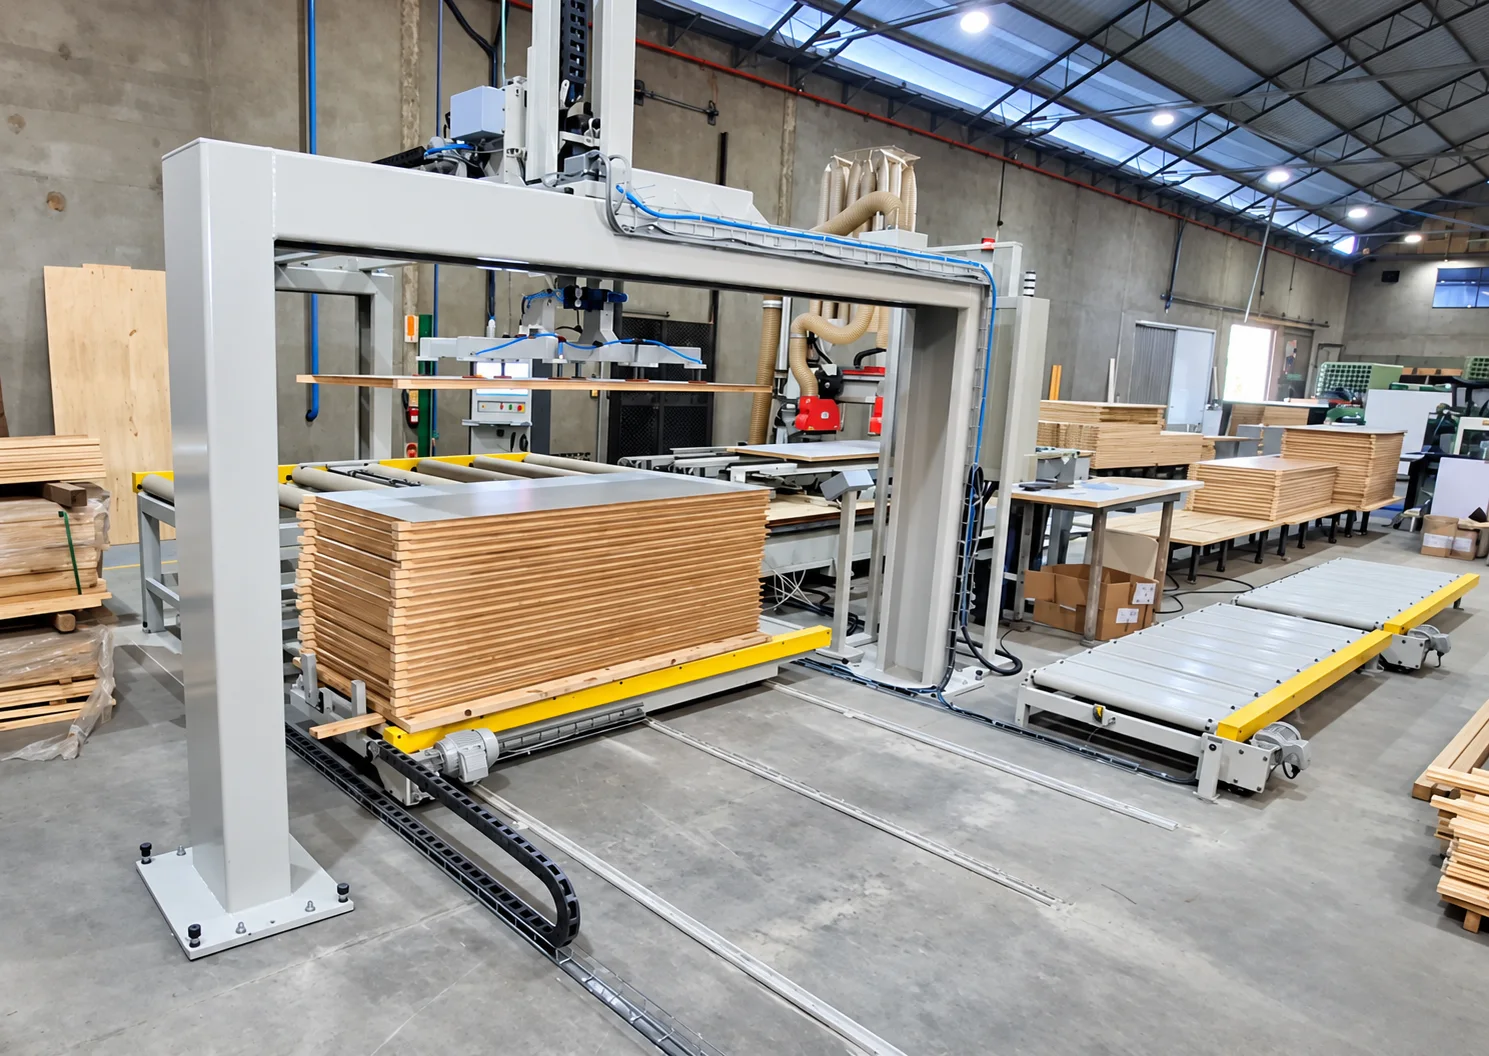
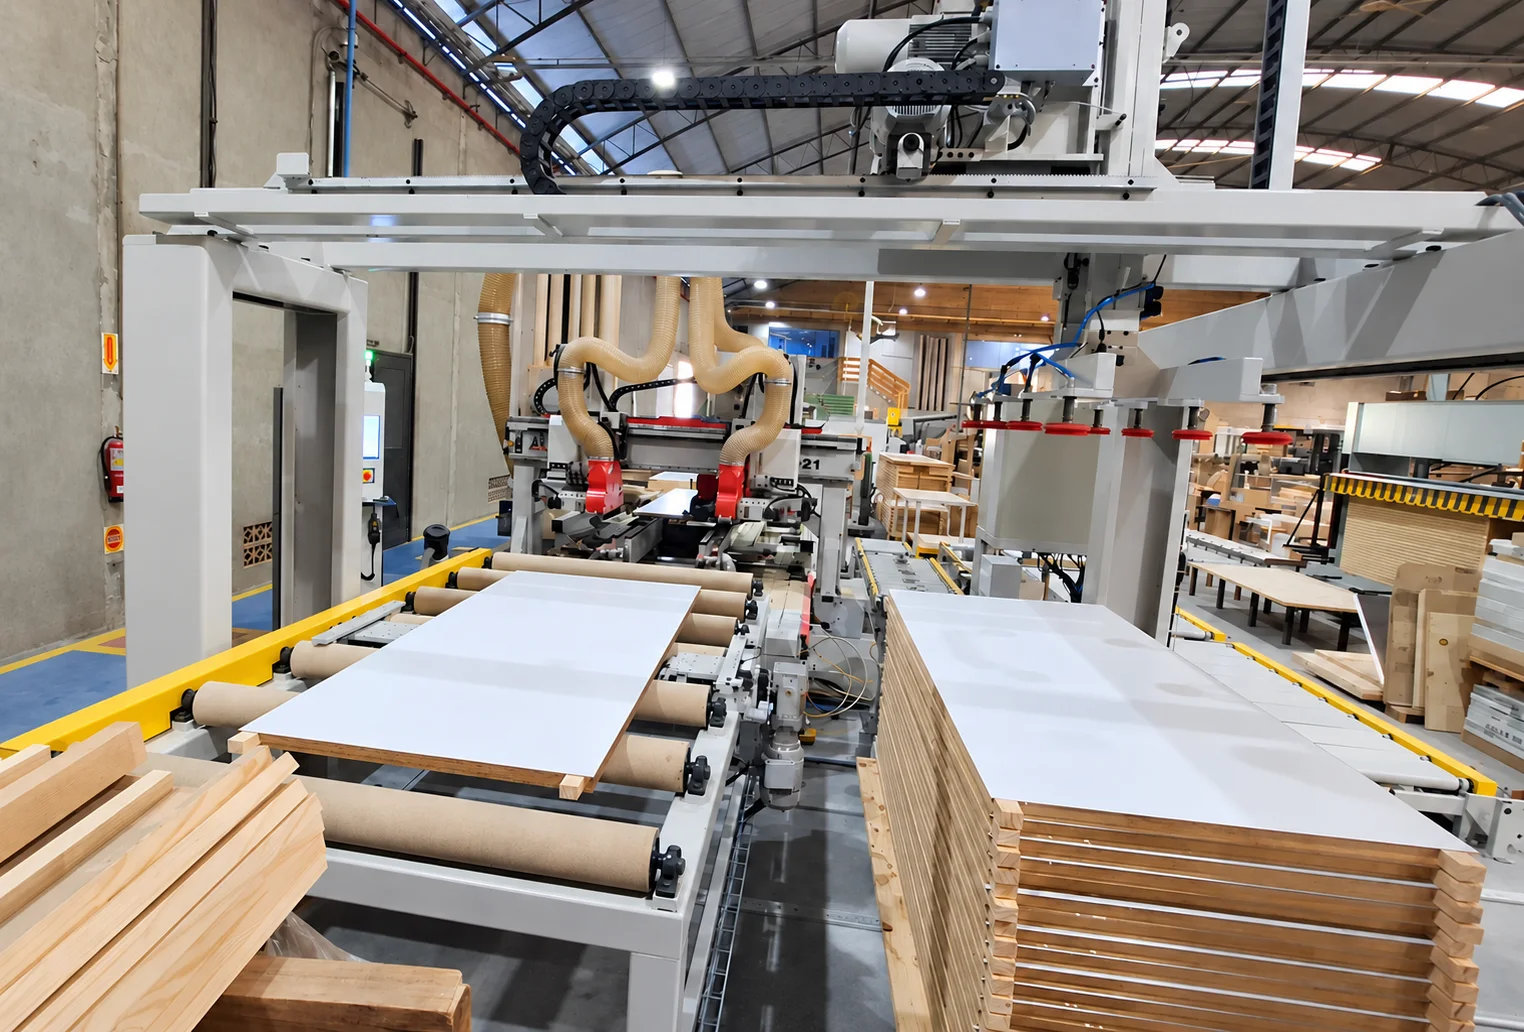
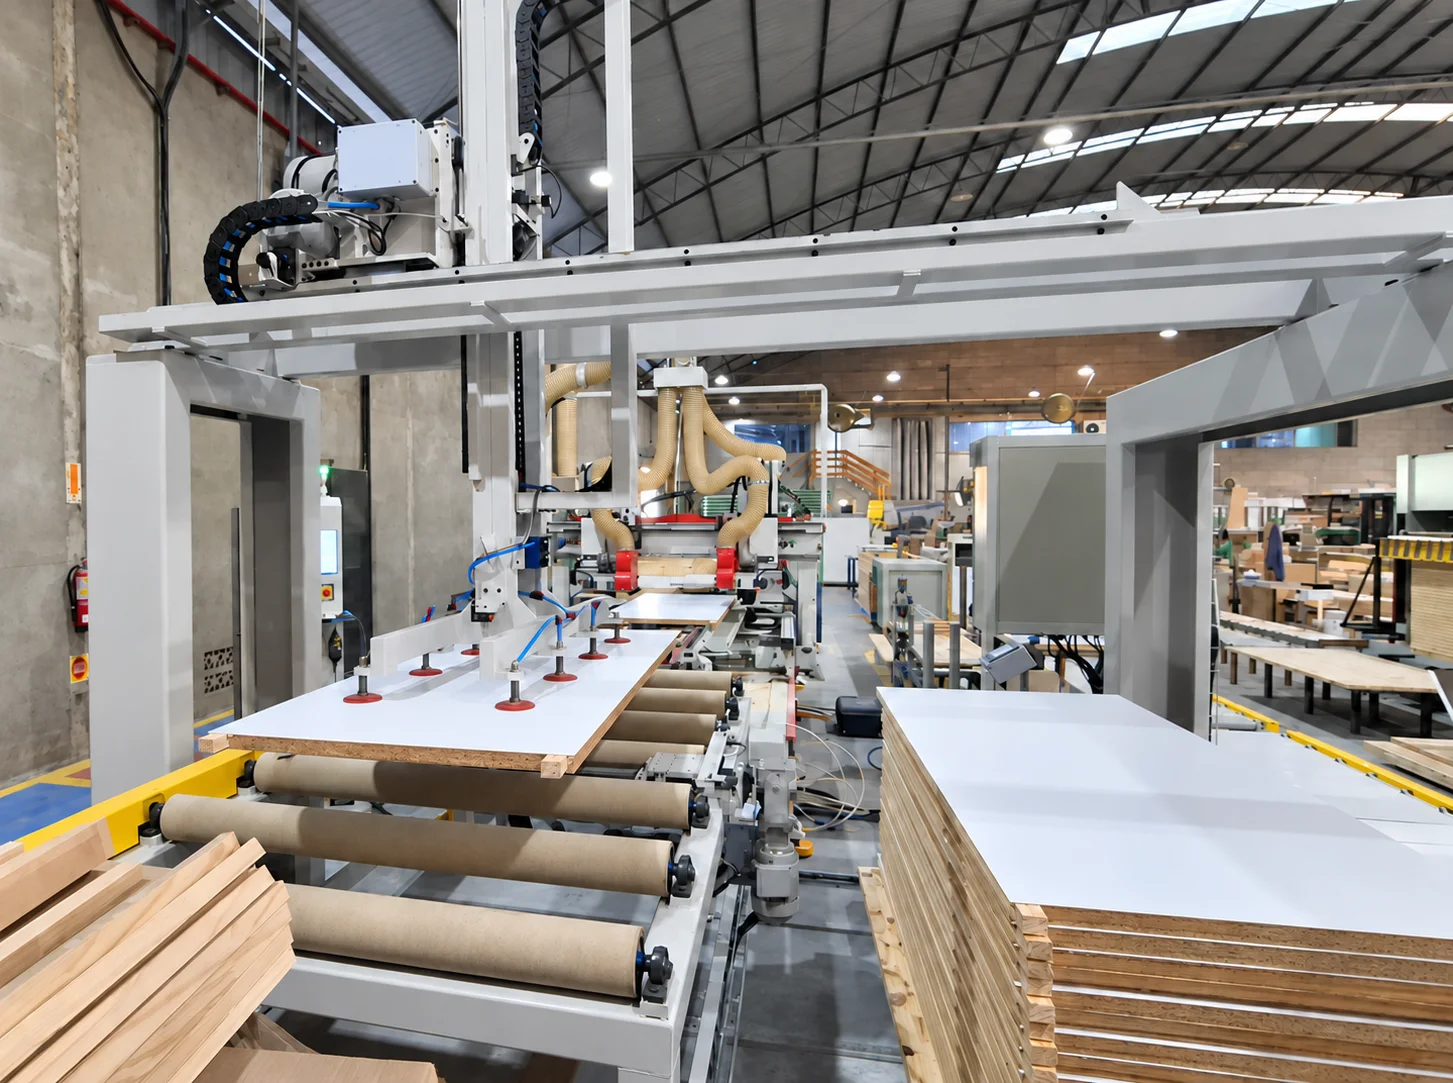
O Robô Cartesiano Automático Pouso automatiza a coleta, a movimentação e o posicionamento de peças em operações de carga, descarga e alimentação coordenada de máquinas e linhas industriais. Desenvolvido conforme a aplicação, transfere materiais entre pilhas, mesas, transportadores e os pontos de entrada ou saída dos equipamentos, reduzindo o manuseio repetitivo e contribuindo para um fluxo de materiais mais regular.
Operações atendidas
- Carga: entrega e posicionamento de peças nos pontos de entrada ou processamento das máquinas, conforme a integração.
- Descarga: retirada de peças na saída dos equipamentos e transferência para mesas, pilhas ou transportadores.
- Alimentação coordenada: abastecimento das máquinas de acordo com os sinais do processo e a sequência operacional definida.
Como funciona
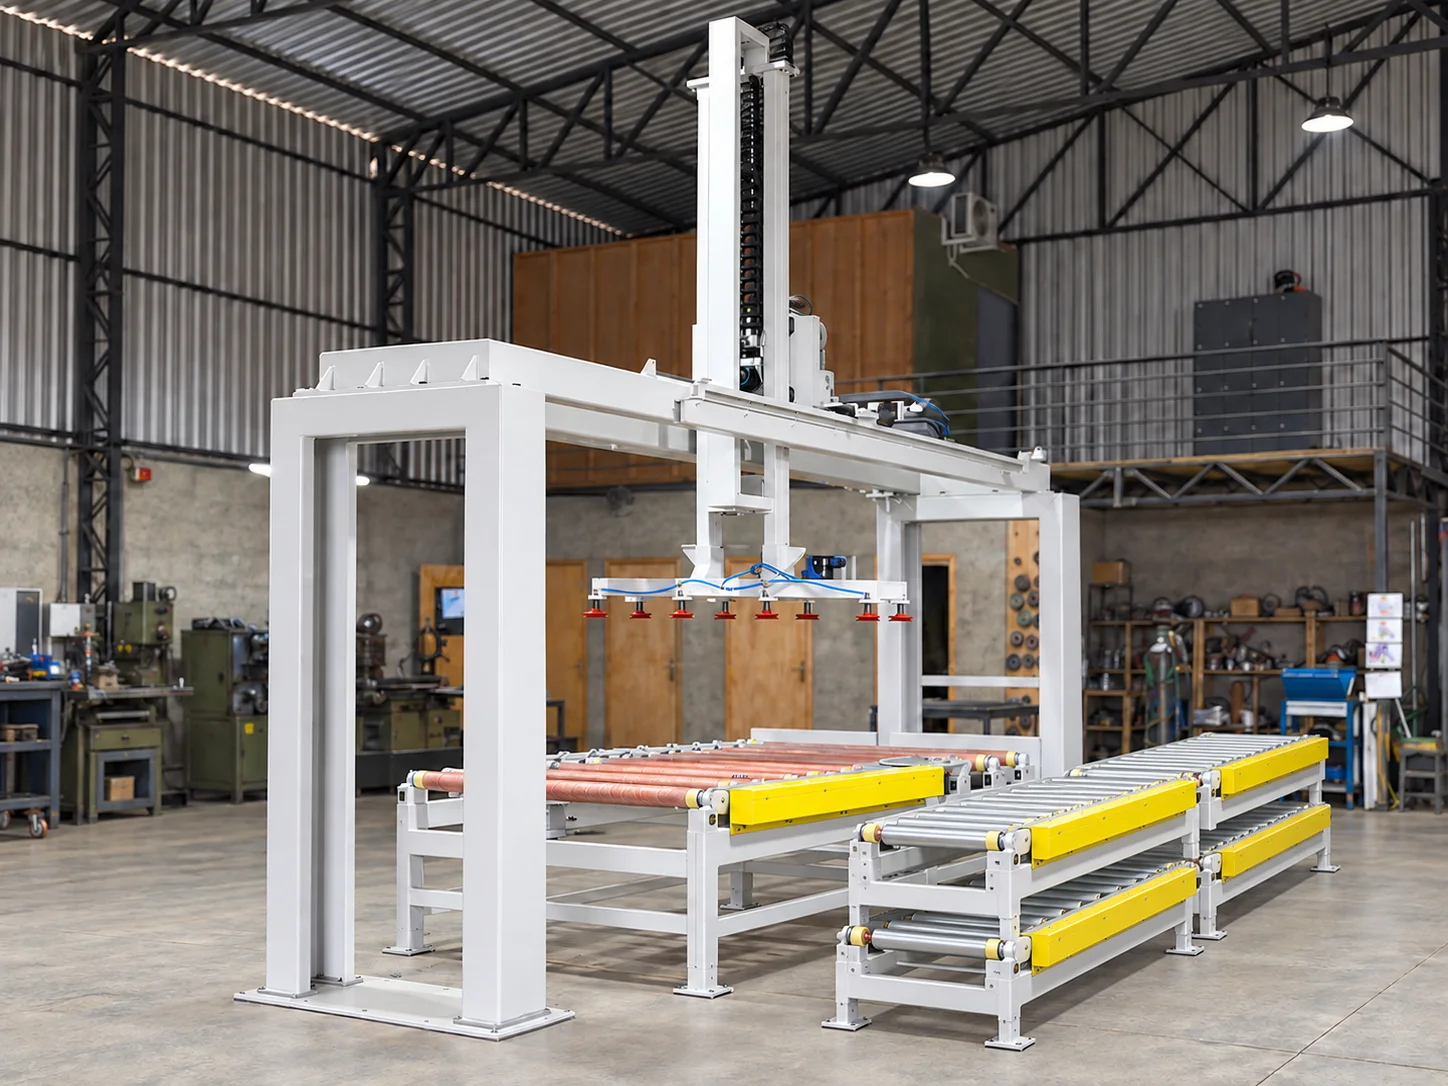
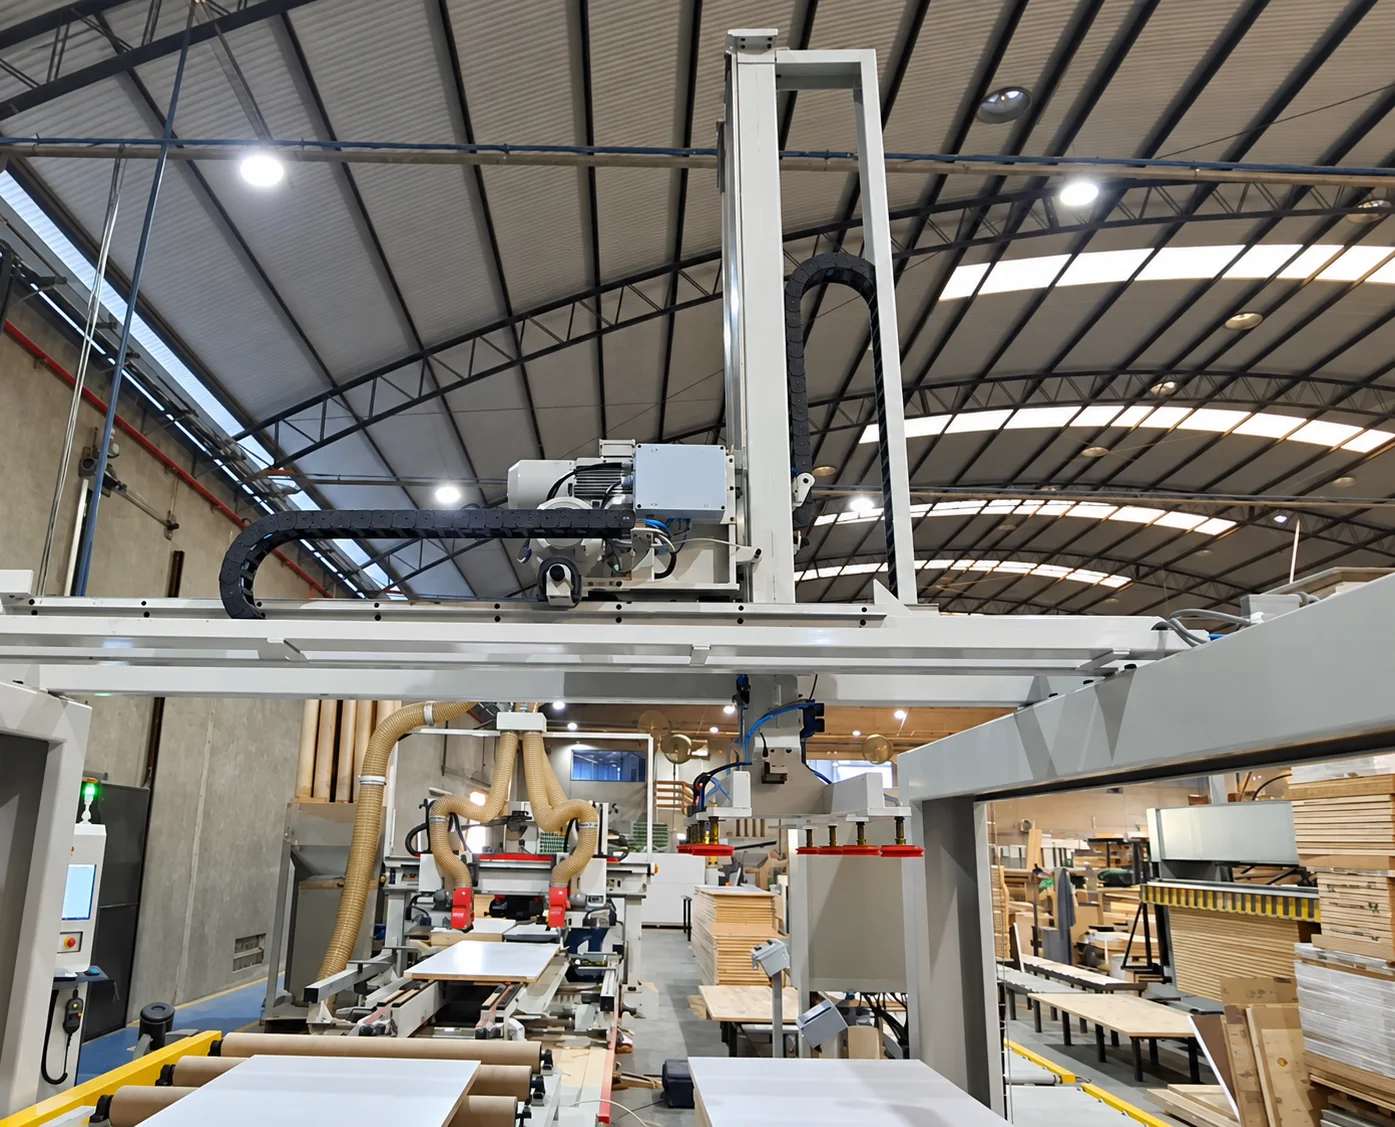
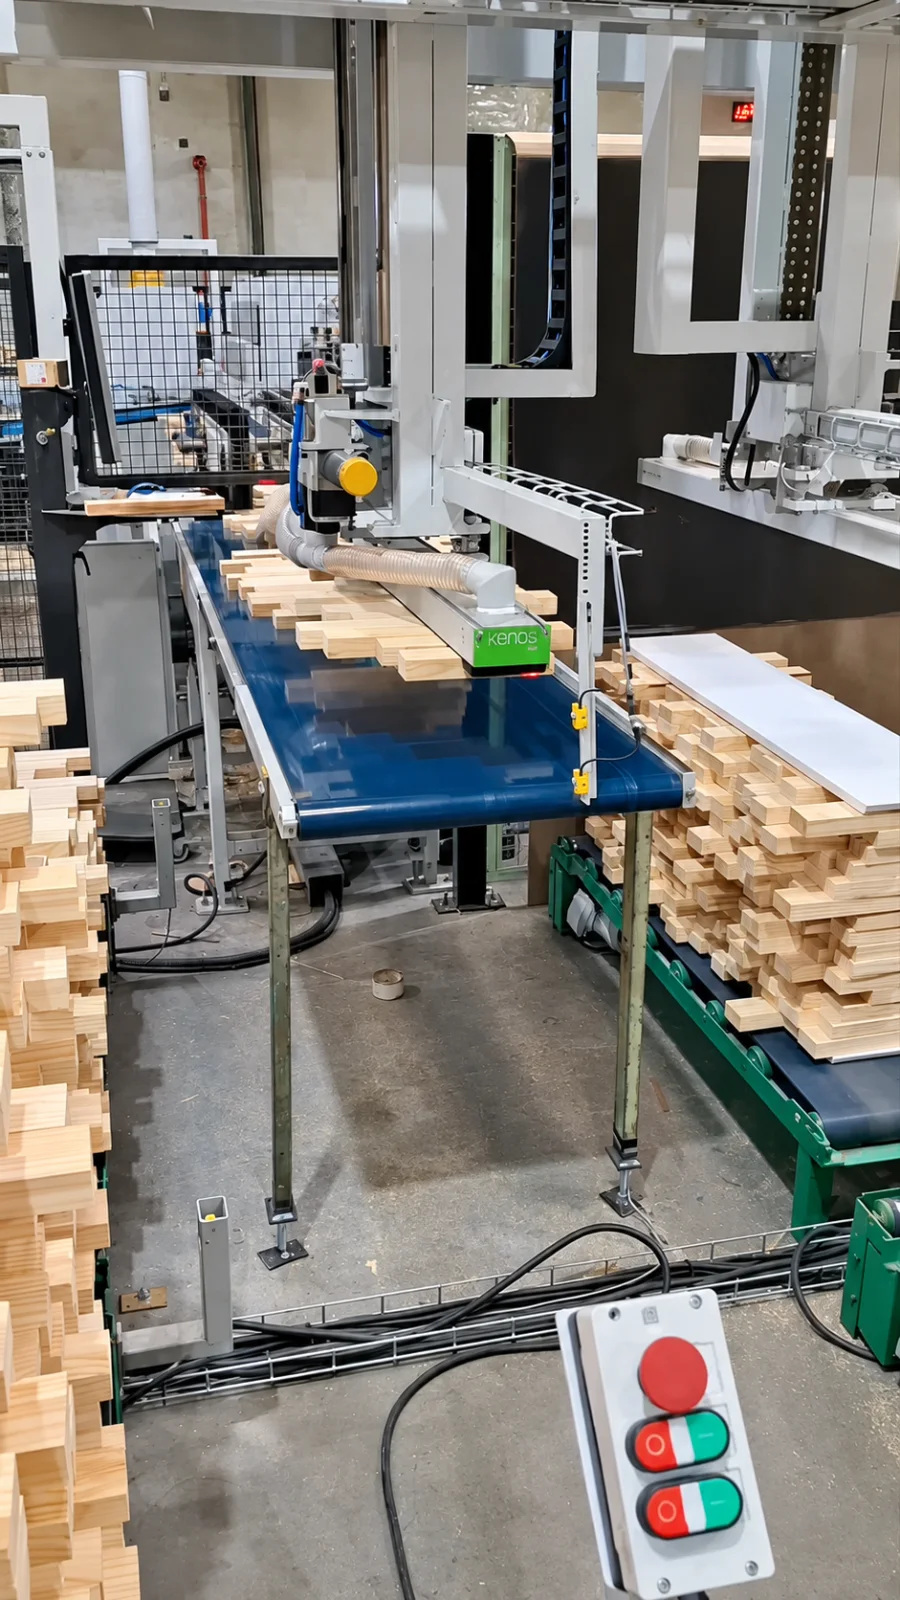
Sua estrutura em pórtico realiza movimentos coordenados de elevação e deslocamento, seguindo a sequência operacional definida para a máquina atendida. O conjunto pode ser dimensionado com um ou dois manipuladores, além de transportadores de correia, roletes ou outras soluções de movimentação, conforme o produto e a disposição da linha.
O sistema de controle utiliza sinais de sensores para coordenar as etapas de coleta e entrega. Conforme o projeto, pode contemplar detecção de presença e posicionamento das peças, acompanhamento da altura da pilha, confirmação da pega e comunicação com os equipamentos atendidos, permitindo organizar os movimentos de acordo com as condições do processo.
Sistemas de preensão
A ferramenta de contato com o material — denominada sistema de preensão — é selecionada conforme o formato, o peso, a superfície e a forma de apresentação das peças:
- Ventosas a vácuo: para portas, painéis, chapas e outras peças com superfícies adequadas à vedação.
- Cabeçotes de vácuo por área: para movimentação de peças individuais, conjuntos ou camadas, conforme a cobertura do cabeçote e as características do material.
- Garras e pinças mecânicas: para peças que permitem fixação lateral ou por pontos de apoio, com geometria e acionamento definidos para a aplicação.
- Dispositivos especiais ou combinados: soluções que associam diferentes formas de preensão para atender produtos e operações específicos.
Aplicações
Aplicável a operações de carga, descarga e alimentação coordenada em equipamentos como plainas, lixadeiras, serras, esquadrejadeiras, perfiladeiras e linhas de usinagem ou acabamento, o robô pode atender operações com madeira serrada, sarrafos, perfis, portas e painéis, conforme o dimensionamento e a integração necessários.
Configuração sob medida
A automação contribui para reduzir o esforço físico, padronizar a apresentação do material e diminuir interrupções relacionadas à movimentação e ao abastecimento manual. Cursos de movimentação, capacidade de carga, dimensões das peças, quantidade de manipuladores e cadência são definidos conforme a necessidade de cada projeto.
Pouso Automação — carga, descarga e alimentação industrial sob medida para o seu processo.
Ficha técnica
- Estrutura
- Pórtico com elevação e deslocamento coordenados.
- Manipuladores
- Um ou dois, conforme a aplicação.
- Sistema de pega
- Ventosas, vácuo por área, garras, pinças ou dispositivos especiais.
- Pontos de coleta e entrega
- Pilhas, mesas, transportadores e entrada ou saída de máquinas, conforme o projeto.
- Transportadores
- Correias, roletes ou outras soluções conforme a disposição da linha.
- Sensores e comunicação
- Definidos conforme o projeto e os equipamentos atendidos.
- Cursos, carga, dimensões e cadência
- Definidos conforme a necessidade de cada projeto.